← Projets
micro:brawl
Deux robots micro:bit jouent au chat et à la souris sous une caméra au plafond, pilotés depuis une page web par les visiteurs, ou par une IA. Un POC monté en une soirée.
POC · public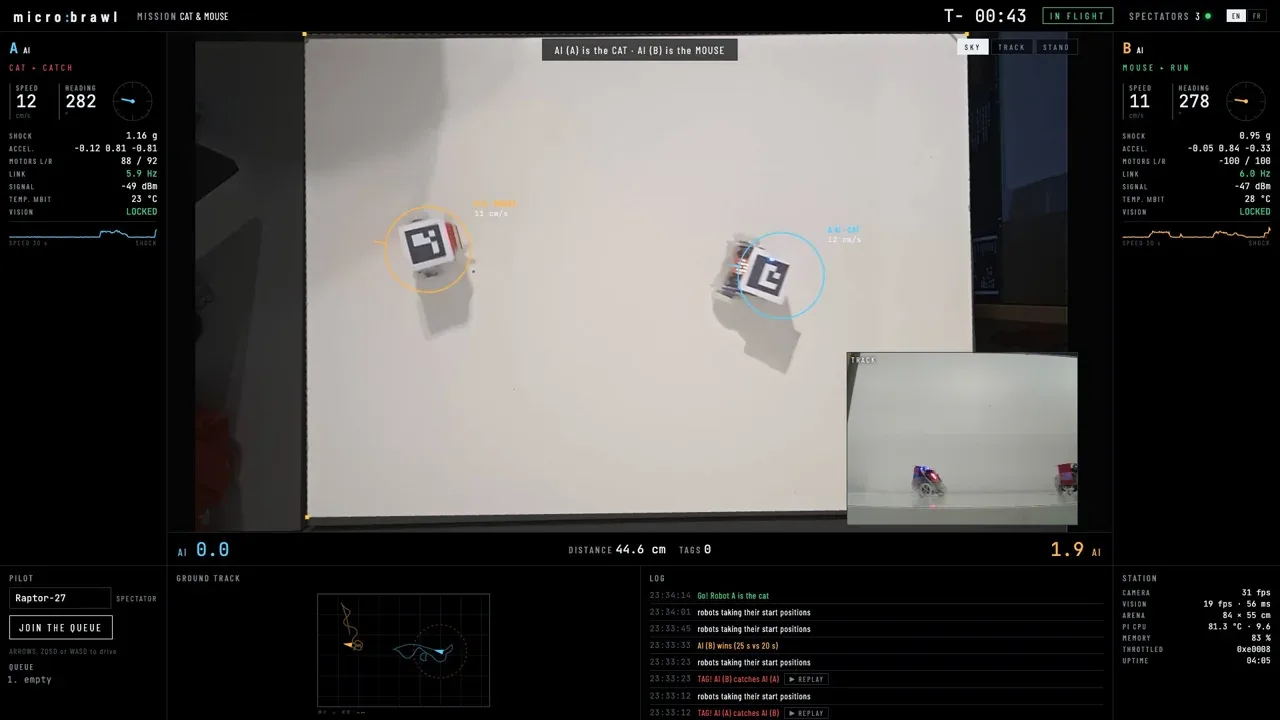
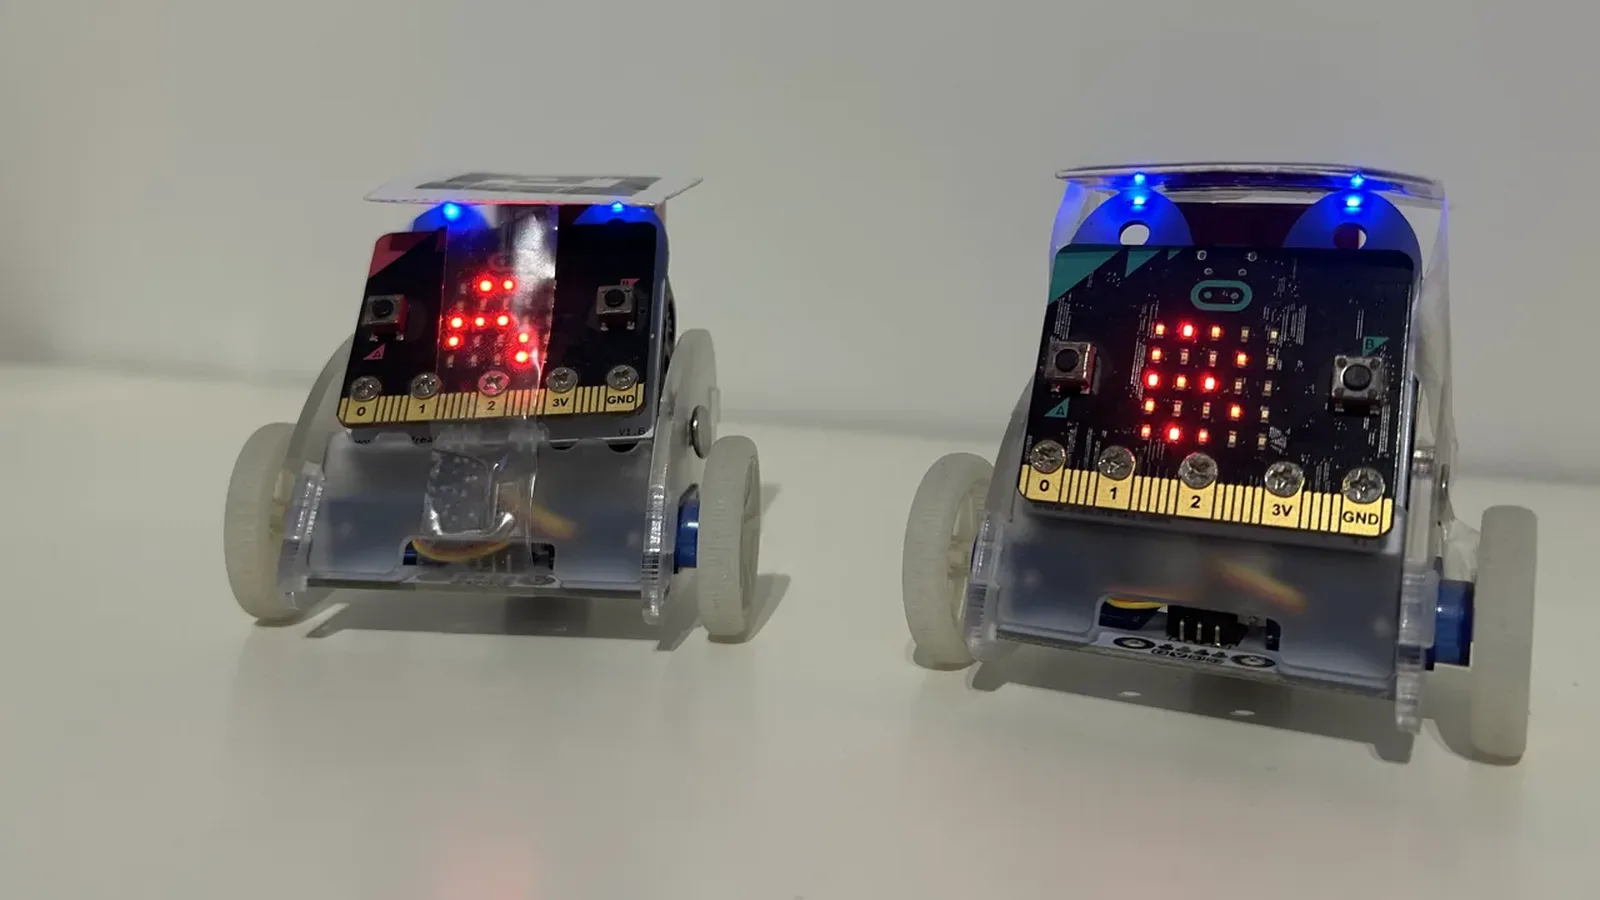
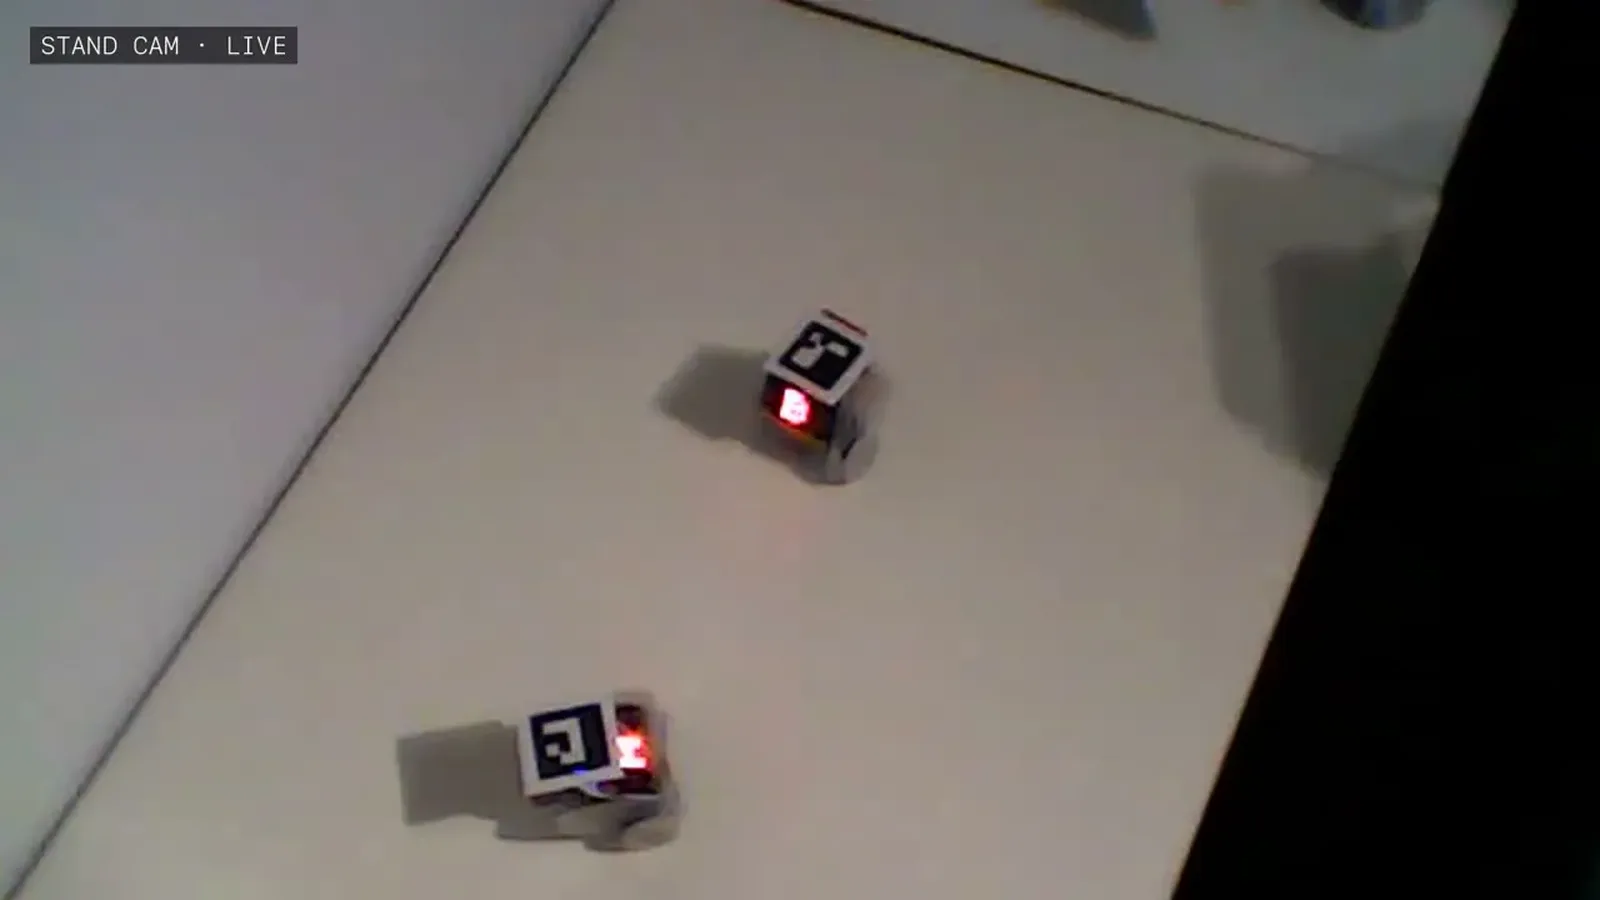
Deux robots Kitronik :MOVE mini, un micro:bit V1.5 dans chacun, un Raspberry Pi 4 qui fait tout, et une caméra au plafond. Les visiteurs font la queue, reçoivent un robot et le pilotent au clavier ; seul, on joue contre l’IA.
- Le lien : Bluetooth Low Energy, la vitesse des roues 20 fois par seconde, la télémétrie en retour, les roues coupées si plus rien n’arrive pendant 400 ms.
- La vision : des marqueurs ArUco de 4 cm posés en toit sur chaque robot ; OpenCV donne l’identifiant, la position et le cap, en centimètres après une calibration à quatre clics.
- Le jeu : un arbitre de chat et de souris, des manches qui repartent de positions de départ, des pauses quand un robot se retourne ou sort de l’arène, et le ralenti de chaque touche sur trois caméras.
Le code est public, à titre informatif : le dépôt.